如果你回答:“不就是让大模型把任务拆成步骤一、步骤二,然后顺序执行嘛。”那面试官听完直摇头,认为你只写过 Demo,根本没在真实工程里实践过。
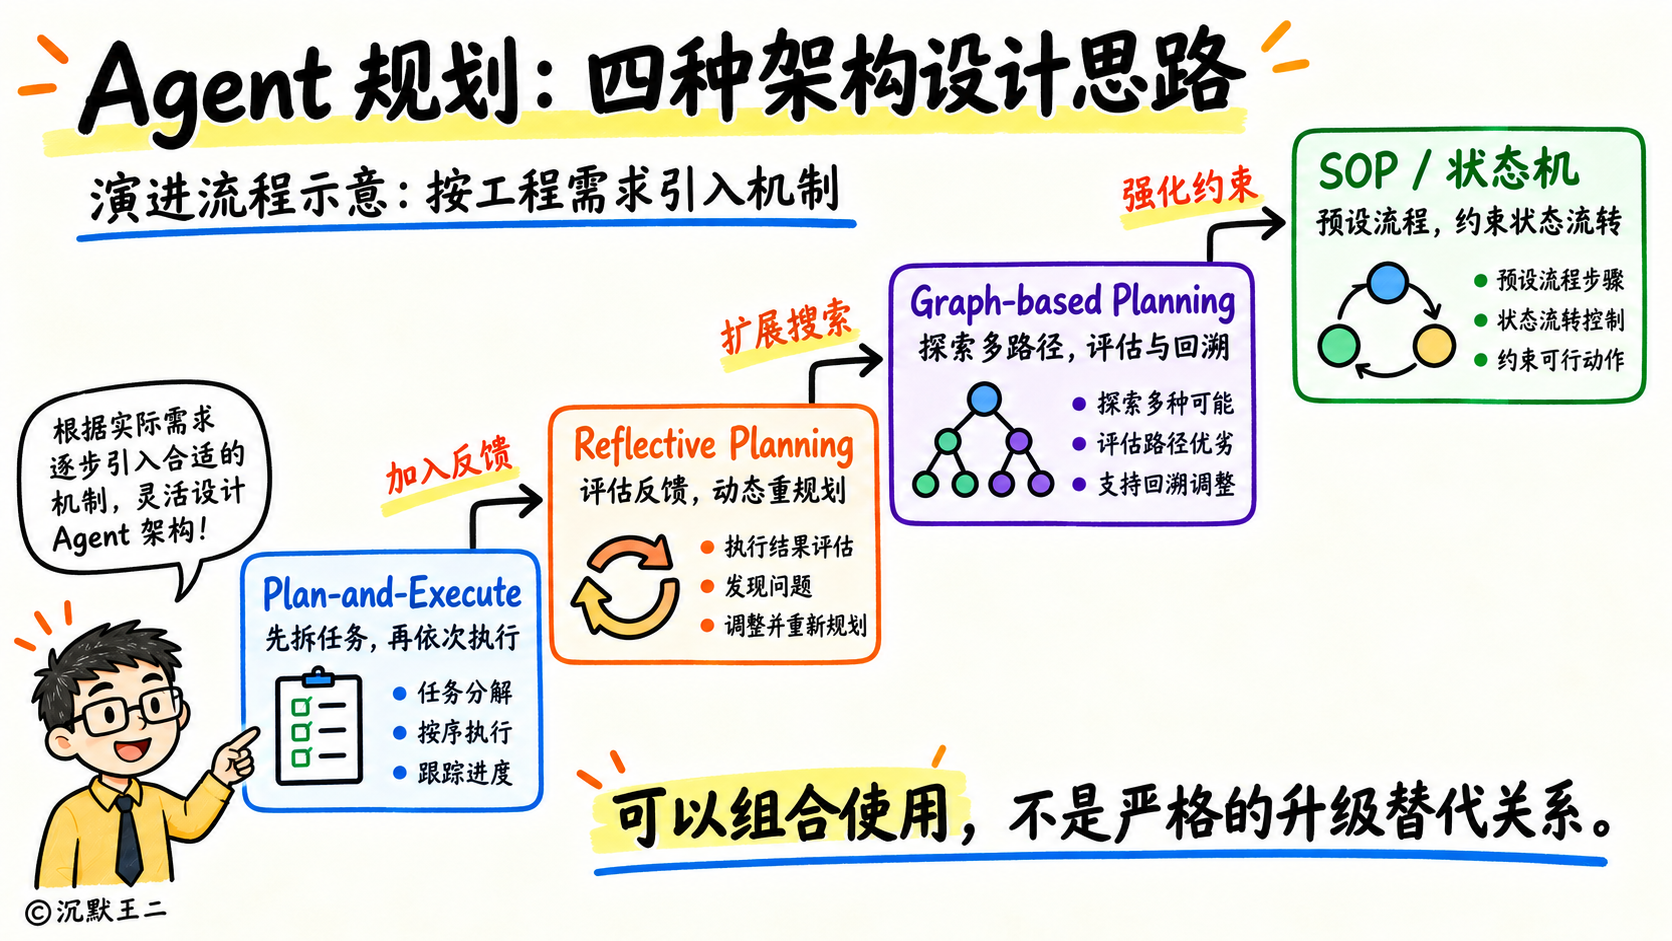
这道题考察的是不同场景下的工程权衡。Plan-and-Execute 适合确定性强的多步骤长流程任务;图状多路径搜索规划(Graph-based Planning)适合数学推导、复杂代码生成和逻辑博弈。
基于反思与自我纠错的规划(Reflective Planning)适合易出错、需要试错调整的开放任务;SOP 和状态机规划适合工业级落地、合规要求高的业务流程。
哈喽大家好,我是二哥呀。今天花三分钟,带你彻底吃透这道 Agent 高频架构面试题。
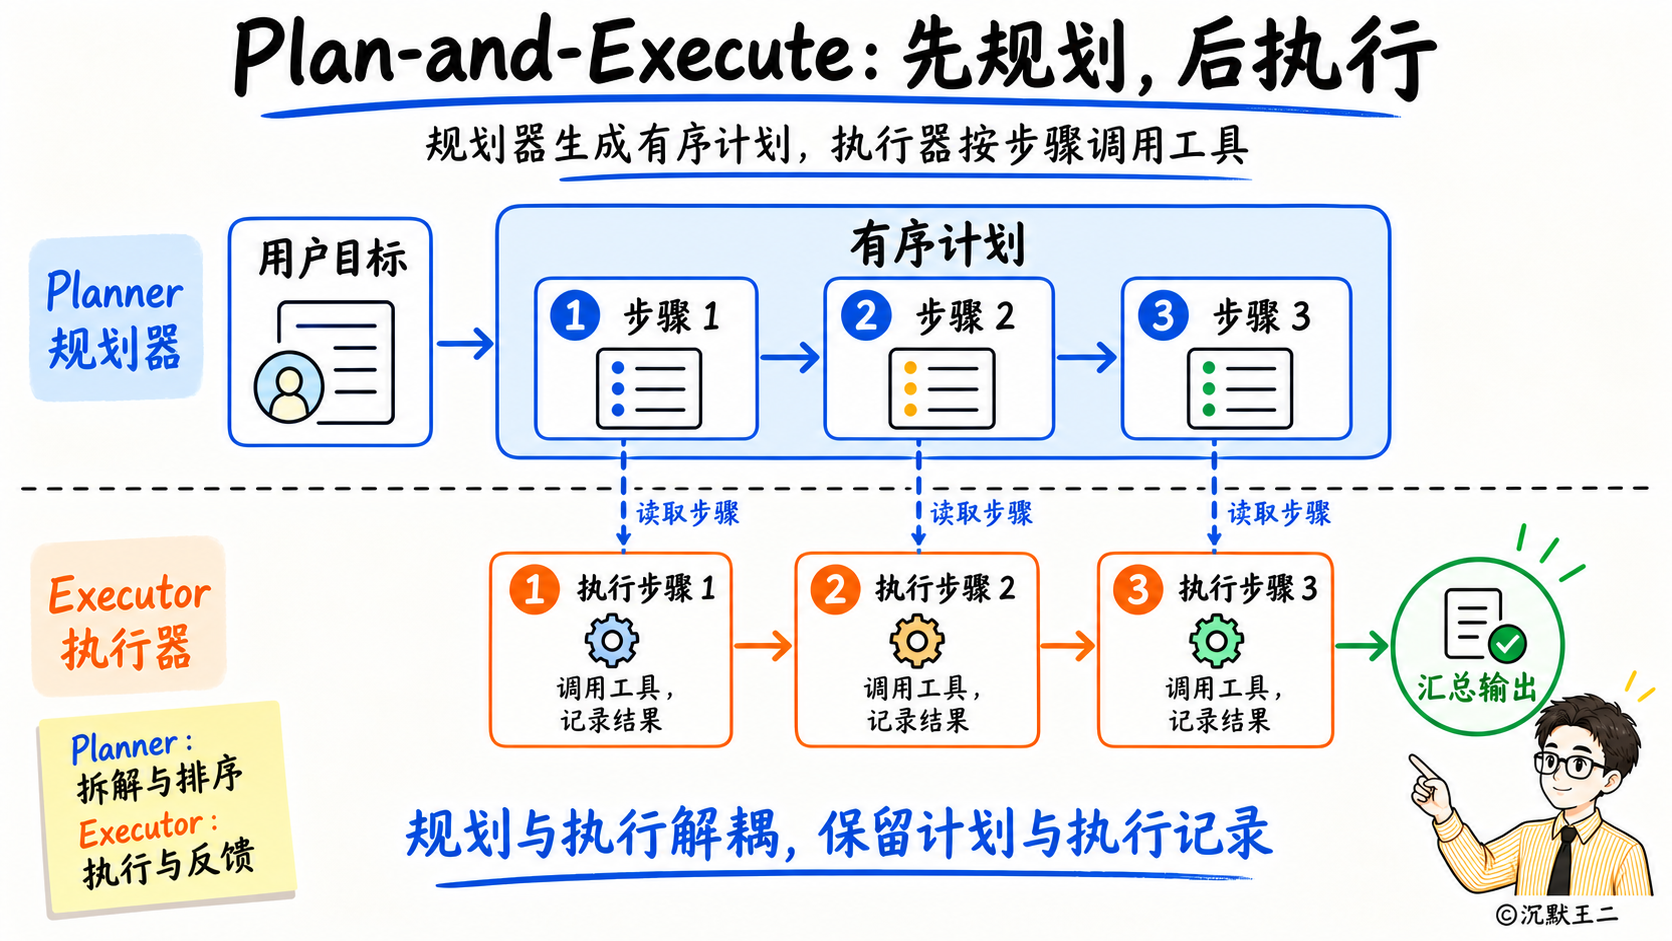
告诉面试官,Plan-and-Execute 的核心是把规划与执行解耦。通常用高智商的强模型作为 Planner 规划器,一次性把目标拆成步骤一、步骤二;再交给轻量高效的小模型作为 Executor 执行器,依次调用工具。
LangChain 里的 Plan-and-Execute 就是这个思路。相比走一步看一步的 ReAct,它有了全局视角,不容易被局部的工具细节带偏。
那面试官肯定会继续问你:“如果某一步执行报错了,后面的计划该怎么动态调整?”
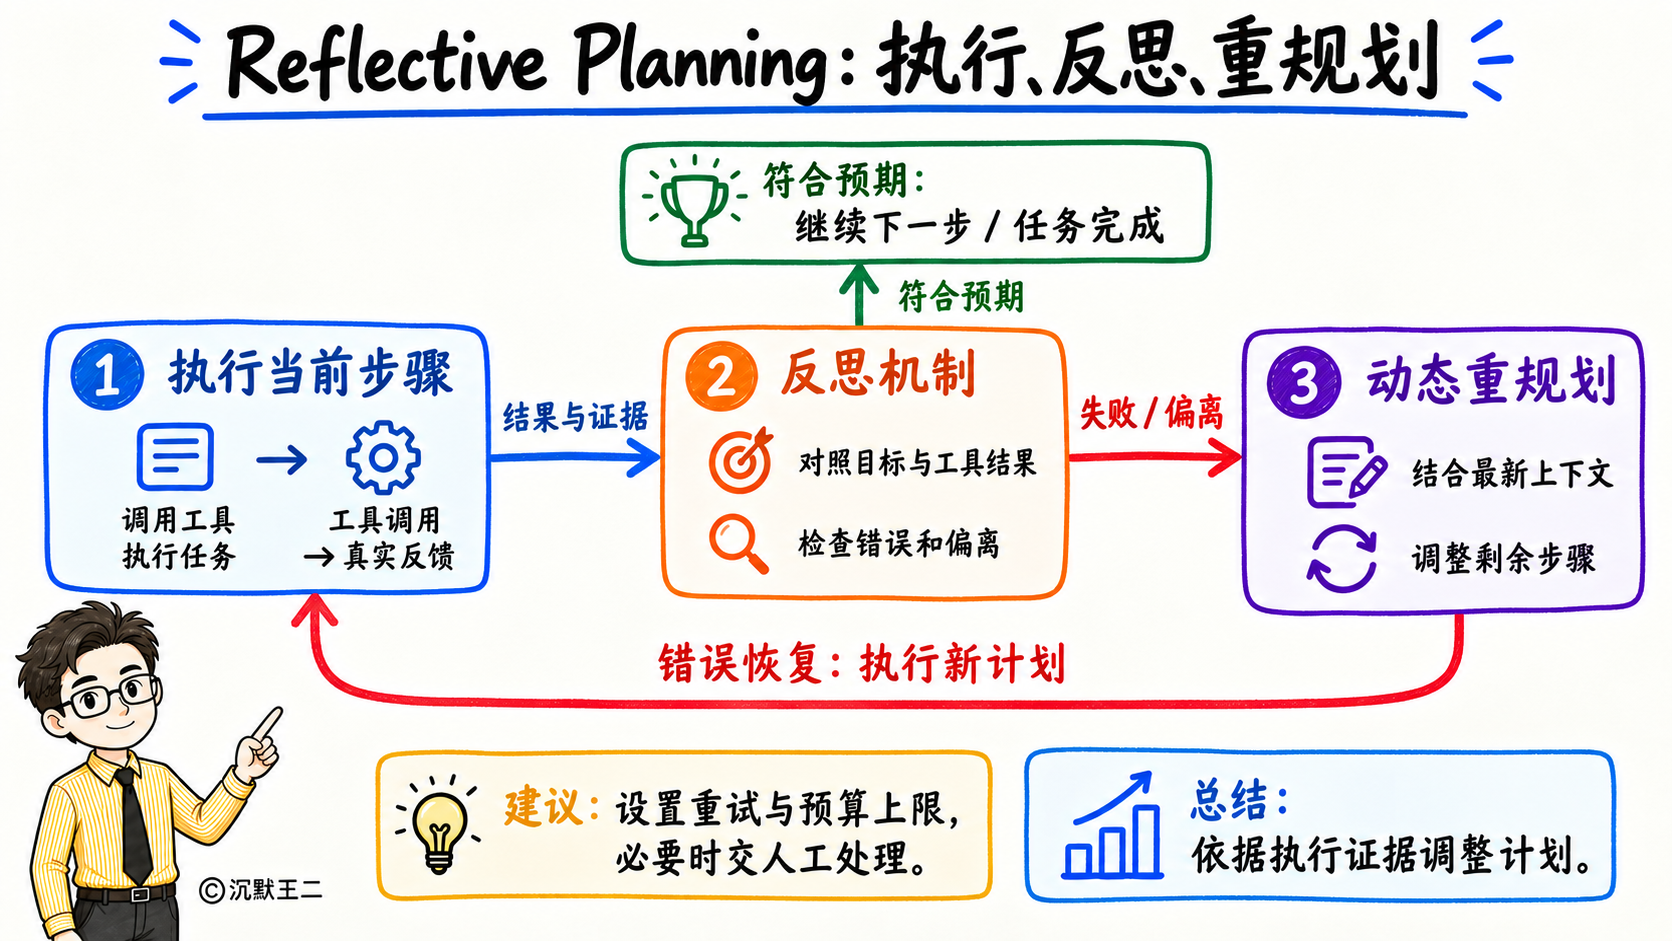
告诉面试官,上基于反思与自我纠错的 Reflective Planning,在每步执行后插入反思评估环节。
系统拿着工具返回的结果和预期目标对比:成功了吗?有没有偏离?
一旦报错或偏离,规划器立刻介入,根据最新的上下文动态重排剩余的步骤。这样 Plan 模式就具备了动态容错能力。
那面试官如果继续深挖:“遇到需要多路径探索的复杂难题,怎么办?”
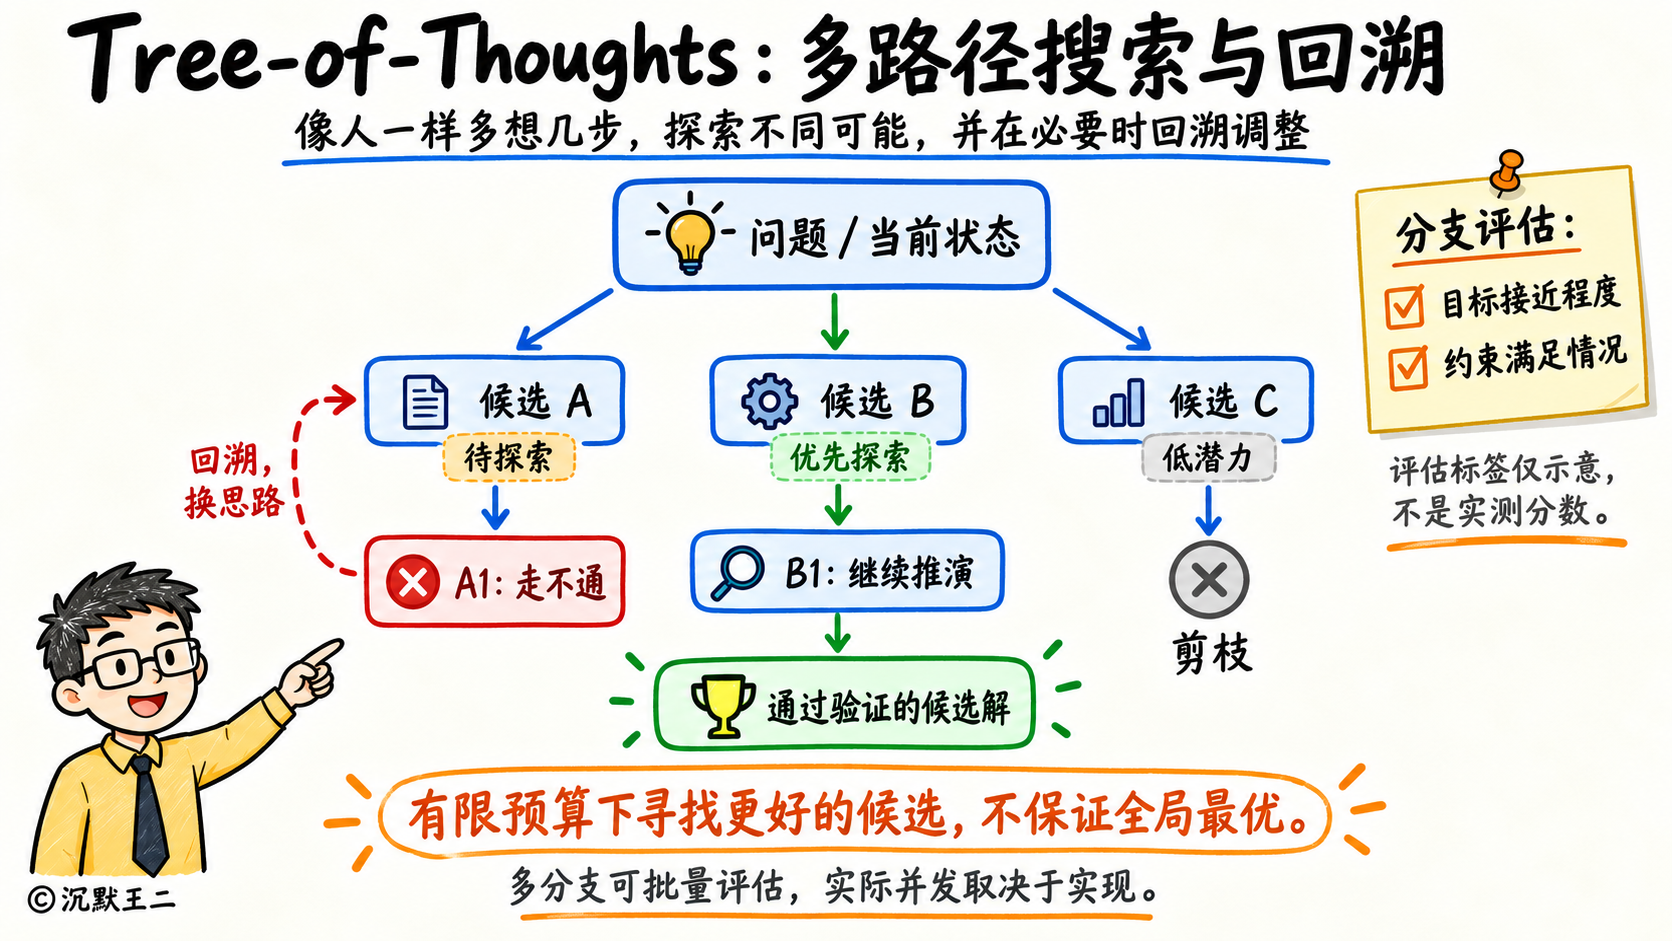
告诉面试官,上图状多路径搜索规划(Graph-based Planning),比如思维树(Tree of Thoughts)和蒙特卡洛树搜索(MCTS)。就像高手下围棋,脑子里要同时预判多种走法。
之前的模式都是串行的,一步接一步;而图状规划是规划了一张四通八达的网状路线图。在需要关键决策的分叉口,Agent 不再只给一种解决方案,而是同时给出方案 A、方案 B、方案 C 等多条解题路径。
然后再由评估器打分,优先沿着胜率最高的分支推演。走不通的话,再回溯换其他路,这样就能找出最优的解题思路。
在数学推演、复杂代码生成和逻辑博弈等高难度场景下,Graph-based Planning 会非常高效。
如果面试官继续追问:“企业级业务里,合规要求极高,怎么办?”
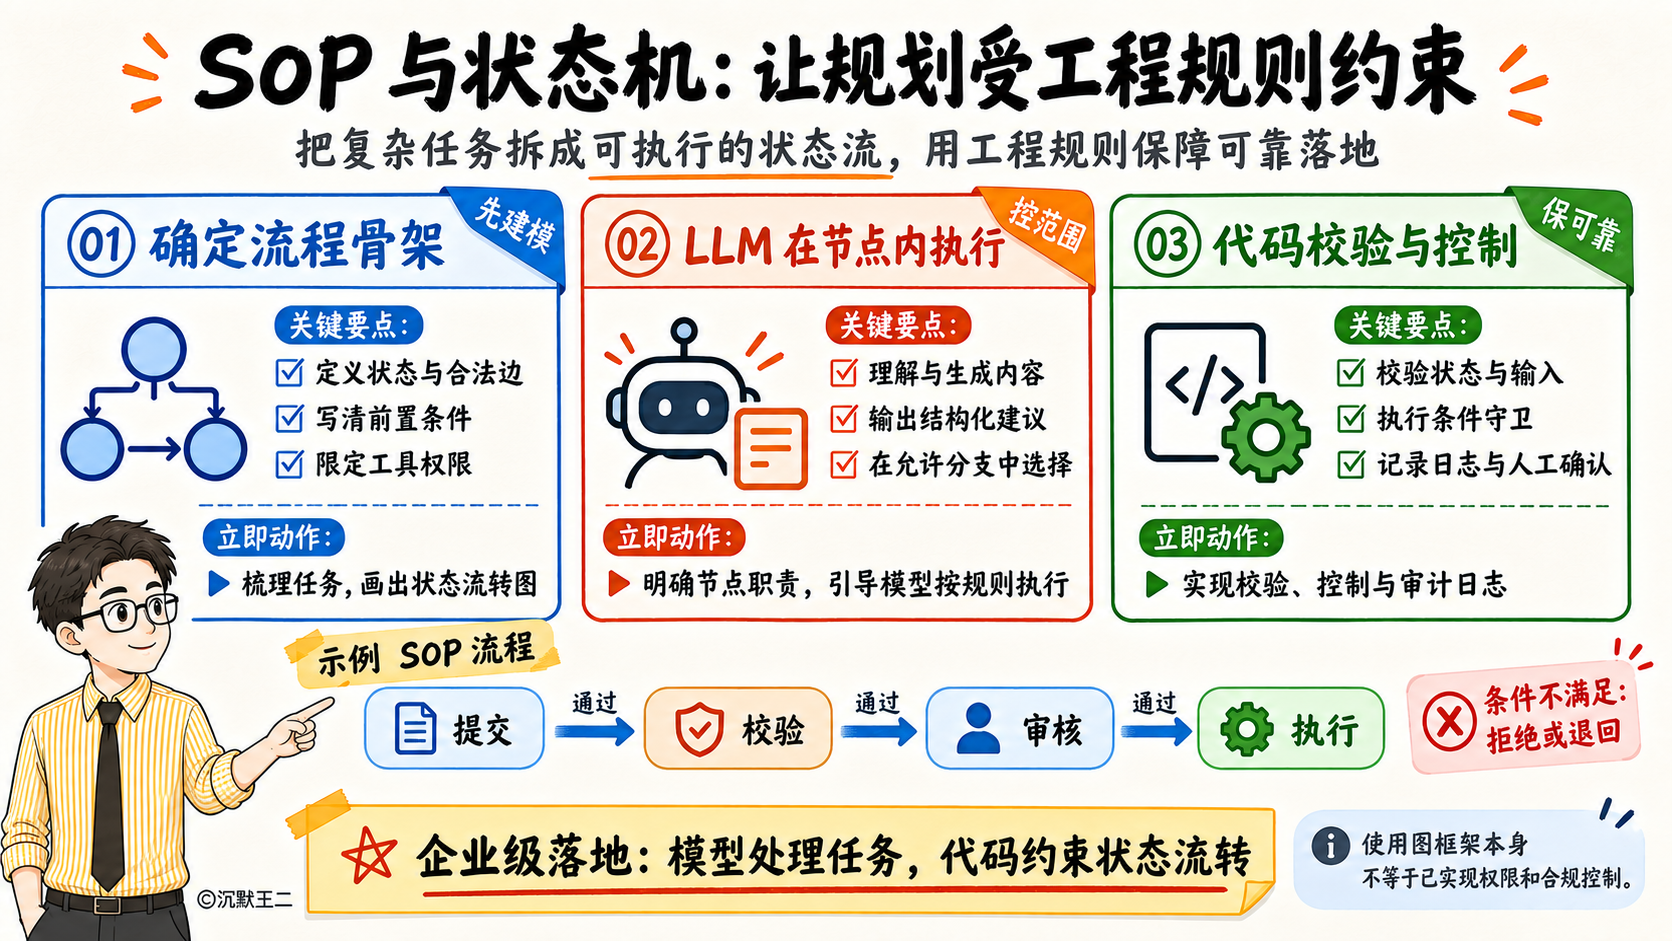
告诉面试官,上 SOP 和状态机规划。企业级的业务场景最怕不受控制,一旦 LLM 跳过了某个前置环节,就会带来严重的业务风险。
SOP 和状态机规划的核心逻辑是,用确定性的工程骨架,去约束大模型,LangGraph 就是典型代表。
具体怎么做呢?由开发者预先定义好标准的业务流程(SOP)和状态转化图(如状态机)。LLM 的“规划”被严格限定在给定的路由分支和状态节点间做出选择,而不是自由生成任意步骤。
最后简单总结下。
确定性强的多步骤长任务,用 Plan-and-Execute,全局清晰;
易出错、需要动态试错的开放任务,用 Reflective Planning,动态纠偏;
复杂的数学推导与代码生成,用 Graph-based Planning,多路径全局搜索;
至于企业级的生产场景,SOP 和状态机规划则是定海神针。
想解锁更多 Agent 面试题的源码级拆解,点赞关注,我是二哥,咱们下期见!